背景
ホンダが主催する燃費競技大会であるエコ マイレッジ チャレンジ(旧エコラン)では、これまで50ccのガソリン車であるスーパーカブまたはそのエンジンを使用した車両を用いて競技が行われていましたが、2026年の第45回全国大会からは同社の電動二輪車であるEM1e:を用いた電動二輪車クラスが追加されました。
今回は電動二輪車クラスとして初めての大会ということもあり、あまり車両として試行錯誤する余地の少ないものでありました。そのため、EM1e:の車体で使われているCAN通信を覗いて有用そうな情報を取ることができないかを試してみました。
2026年大会の現状
将来的にはガソリン車同様にオリジナルの車体を用いたクラスが新設されるとのアナウンスがあり、また実際にホンダが制作したオリジナル車両の展示が大会会場内にて行われていました。
しかしながら2026年大会ではベース車両となるEM1eを用いたワンメイクレースとなっており、加えて電動モーター及びコントローラーで構成されるEM1e:はガソリン車のようにキャブレーターやインジェクションなどのエンジンまわりを調整する余地もないことから、あまりチームによって参加車両の差が作りにくい状況だと考えました。
また、大会までの準備として手元で電費を算出する方法がないことも問題でした。オフィシャルからはバッテリーパックとその充電器からCAN通信を引っ張り出してバッテリーのSOCを読み取る方法が公開されましたが、あくまで走行前後のSOCを比較する方法であり走行中にどれくらいの電力が消費されているのかはここからわかりません。
そこで今回前述した充電器との通信にCAN通信が利用されていることから、車両内部でもこれが使われていると考えて引き出してみました。
EM1e:のCANバス
EM1e:のフロアパネルを引っ剥がすと、補機バッテリーやコントローラー(?)とともに、赤色のコネクタがキャップで保護された状態で見つかりました。一般的なホンダの二輪車で利用されているOBD2のコネクタであり、そこらで売られているOBD2変換コネクターを通してCANバスにアクセスすることができました。
CANの読み取りについてはAmazonとかで安価に買えるMCP2515とTJA1050のArduino向けCANレシーバーのモジュールを使用して読み取りました。これを使うライブラリも充実しているので簡単に読み取れました。
 www.amazon.co.jp
テストとしてモジュールと接続するマイコンとして適当に転がっていたSeeduino Xiao SAMD21を使用しましたが、マイコン側のI/Oが3.3Vレベルに対してMCP2515側が5Vであるため、基板上のパターンカットをして3.3Vで動作するように改造を行いました。すでに車両側で終端が行われているため、モジュール側での終端も不要です。
マイコン側はモジュールをListeningモードにしてやってくるCANのパケットをひたすらUARTでパソコン側に送る簡単なものです。最初のテストではフロアを剥がしてパソコンをぶら下げた状態でデータの取得を試しました。
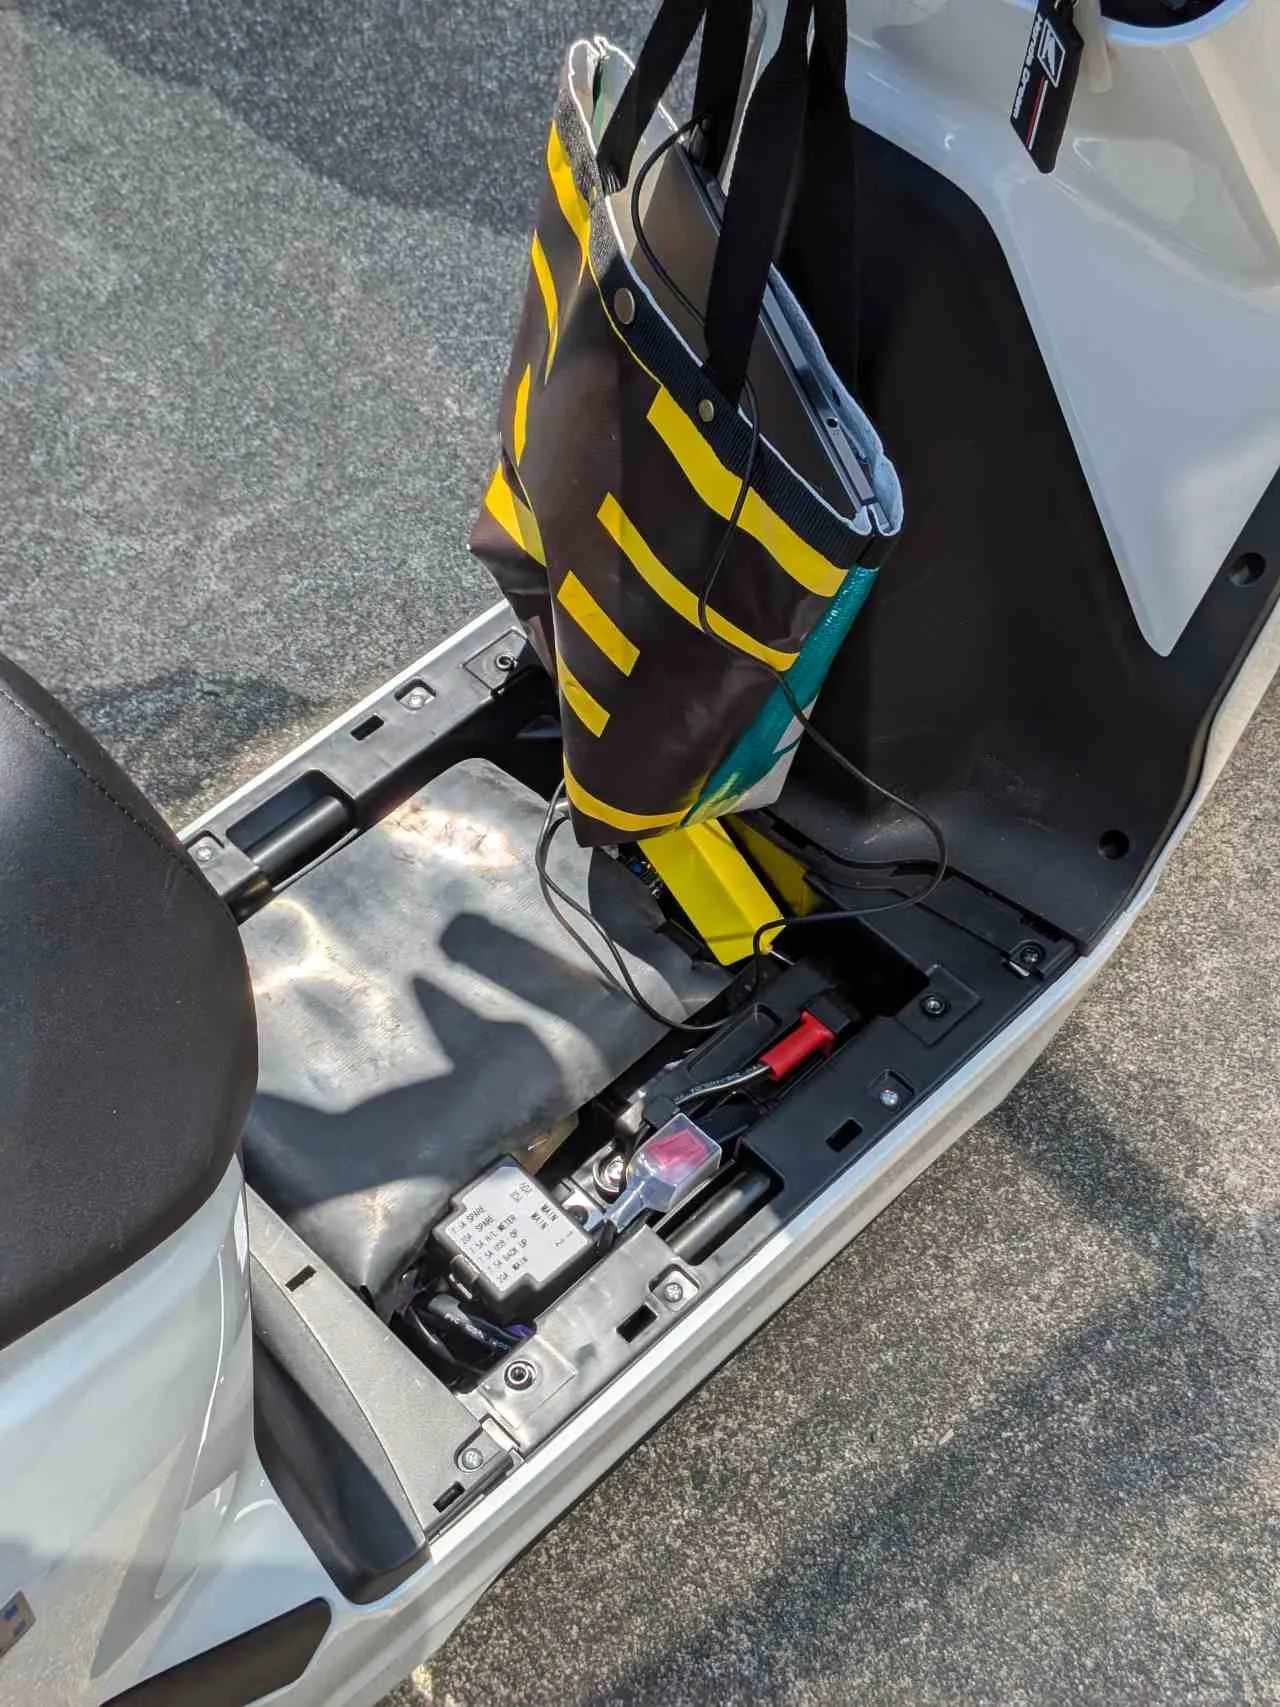
CANに流れていたデータ
車両を起動した状態でCANバス上にデータが流れていることがわかったため、メーターを見ながらアクセルを捻って速度を変化させた状態のログを取得しました。CAN IDと中身のデータの対応はパット見で分からなかったため、ChatGPTに丸投げして整理してもらいました。この手の機械的な判別はLLMにやらせると結構上手にまとめてくれました。以下はその中でも使えそうなCAN IDで、Signal名はこちらで付けた暫定的なものです。
| CAN ID | Byte | Signal | Type | Scale | Unit | Memo |
|---|---|---|---|---|---|---|
| 0x158 | D5-D6 | Vehicle Speed | uint16 BE | 0.01 | km/h | メーターとは異なるぽい |
| 0x400 | D1-D2 | Maximum Cell Voltage | uint16 BE | 0.001 | V | セル電圧 |
| 0x400 | D3-D4 | Minimum Cell Voltage | uint16 BE | 0.001 | V | セル電圧 |
| 0x400 | D5-D6 | Pack Voltage | uint16 BE | 0.001 | V | パック全体の電圧 |
| 0x402 | D1-D2 | Battery Temperature candidate 1 | uint16 BE | 0.01 | °C | 温度1 |
| 0x402 | D3-D4 | Battery Temperature candidate 2 | uint16 BE | 0.01 | °C | 温度2 |
| 0x402 | D5-D6 | Battery Current | int16 BE | 0.01 | A | 負の値で放電 |
| 0x4B1 | D5 | Vehicle display SOC | uint8 | 1 | % | メーター用SOC値 |
| 0x500 | D1 | BMS SOC candidate A | uint8 | 1 | % | 内部SOC値 |
| 0x500 | D2 | BMS SOC candidate B | uint8 | 1 | % | 内部SOC値 |
| 0x500 | D3-D4 | Voltage estimate A | uint16 BE | 0.001 | V | パック全体の電圧 |
| 0x500 | D5-D6 | Voltage estimate B | uint16 BE | 0.001 | V | パック全体の電圧 |
ここから瞬間電費を計算するには、
車速
0x158 D5-D6
v = raw × 0.01 [km/h]

バッテリー電流
0x402 D5-D6
I = signed raw × 0.01 [A]

パック電圧
0x400 D5-D6
V = raw × 0.001 [V]

P = -VI
となります。平均電費は走行時間から
平均電費[Wh/km] = 瞬間電費の積分[Wh]/速度の積分(距離)[km]
で算出できます。実際の大会参加後の公式結果では単位が[km/kWh]という単位であったため、後ほどこれに揃えて比較しました。これによって走行の具合から瞬間電費を取得することができ、本番に向けての戦略を立てることができました。
ロガーの制作
テスト走行ではCANバス上にノートパソコンをぶら下げて取得を行いましたが、普通に危険なので専用のロガーを制作しました。
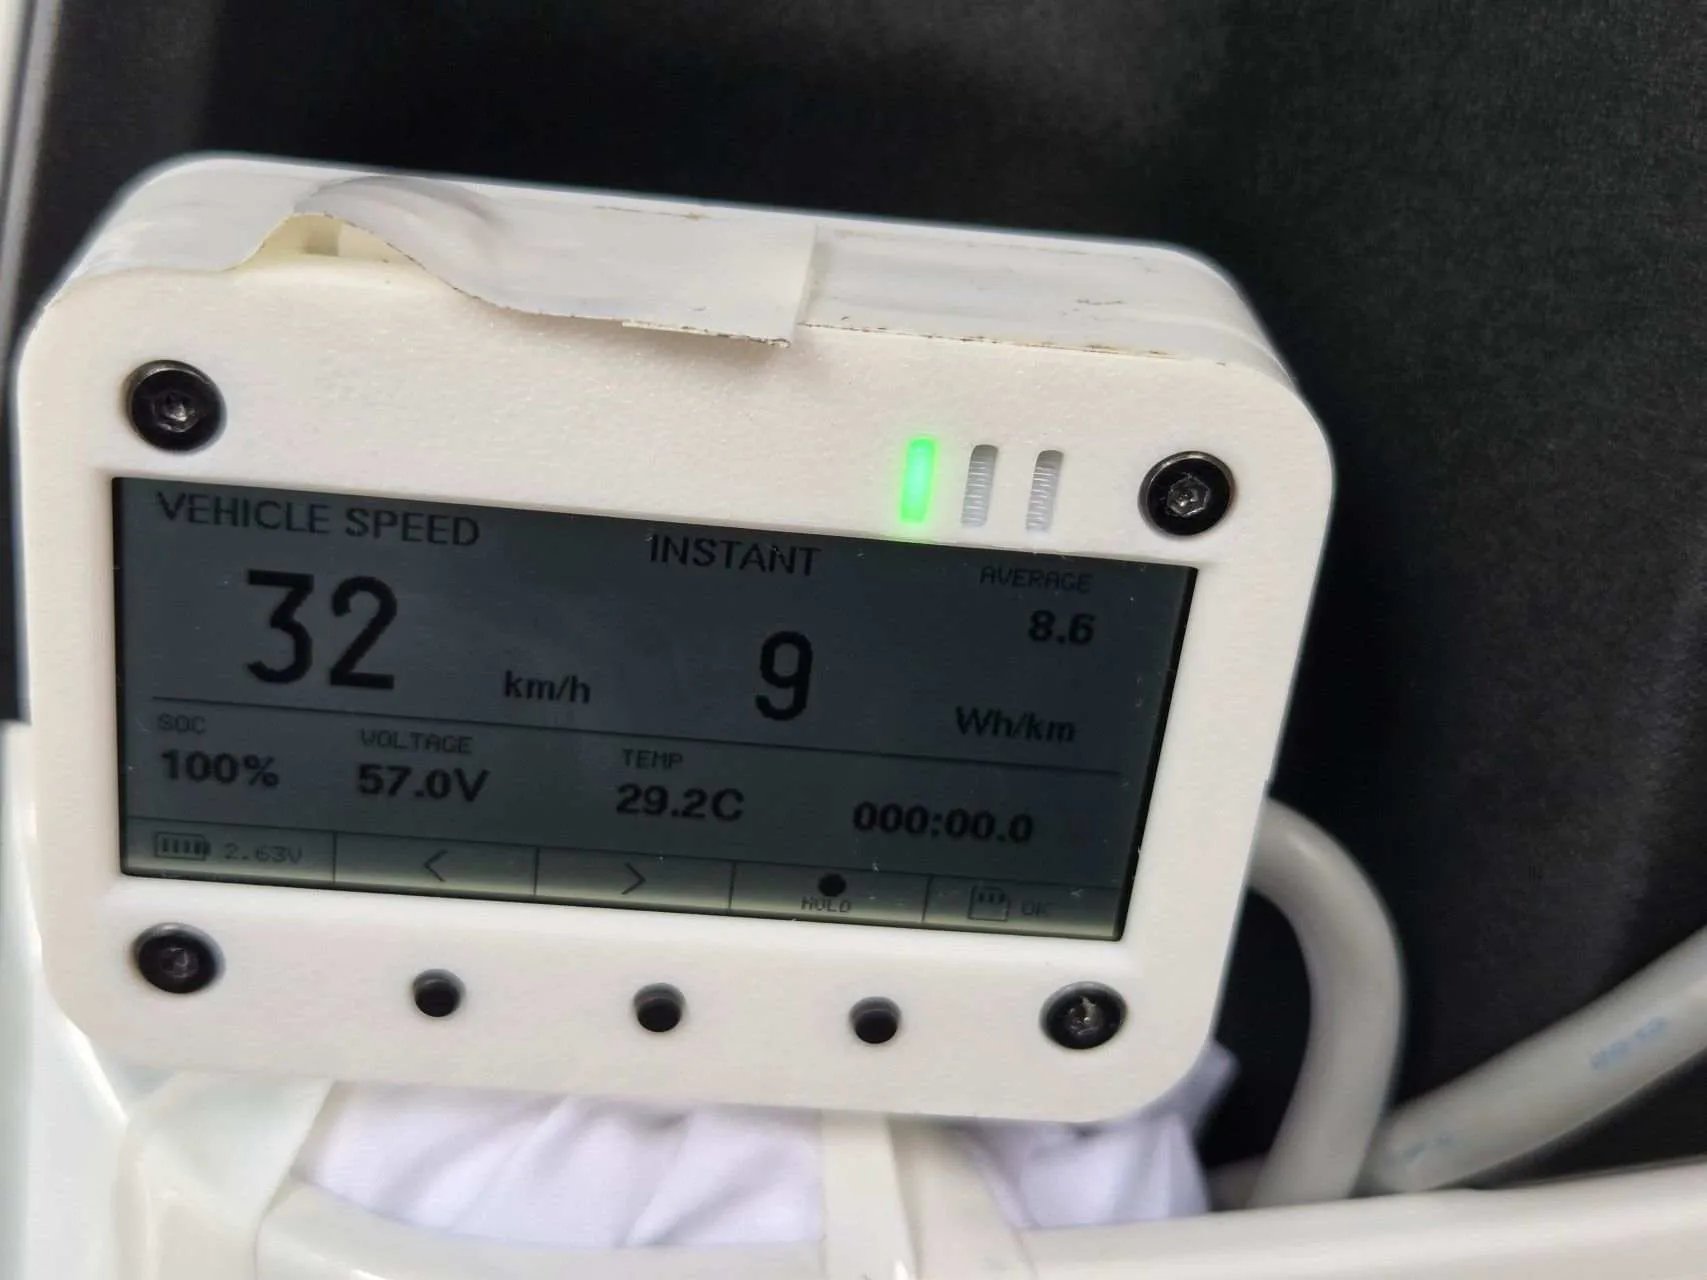
ロガーのハードウェアとしてはテストで使用したCANレシーバーのモジュールをそのままに、SDカードへの記録と画面の表示を行うためのRP2040ベースの専用の基板を設計しました。特徴としては電源に単三電池を2本使用することと、CANレシーバーのモジュールは3.3Vと5Vの両方を使用するため電池駆動時でも両方の電圧を昇圧して供給できるようにしたところです。市販のマイコン基板では5Vの供給はUSB接続時のみといった制限があるためです。
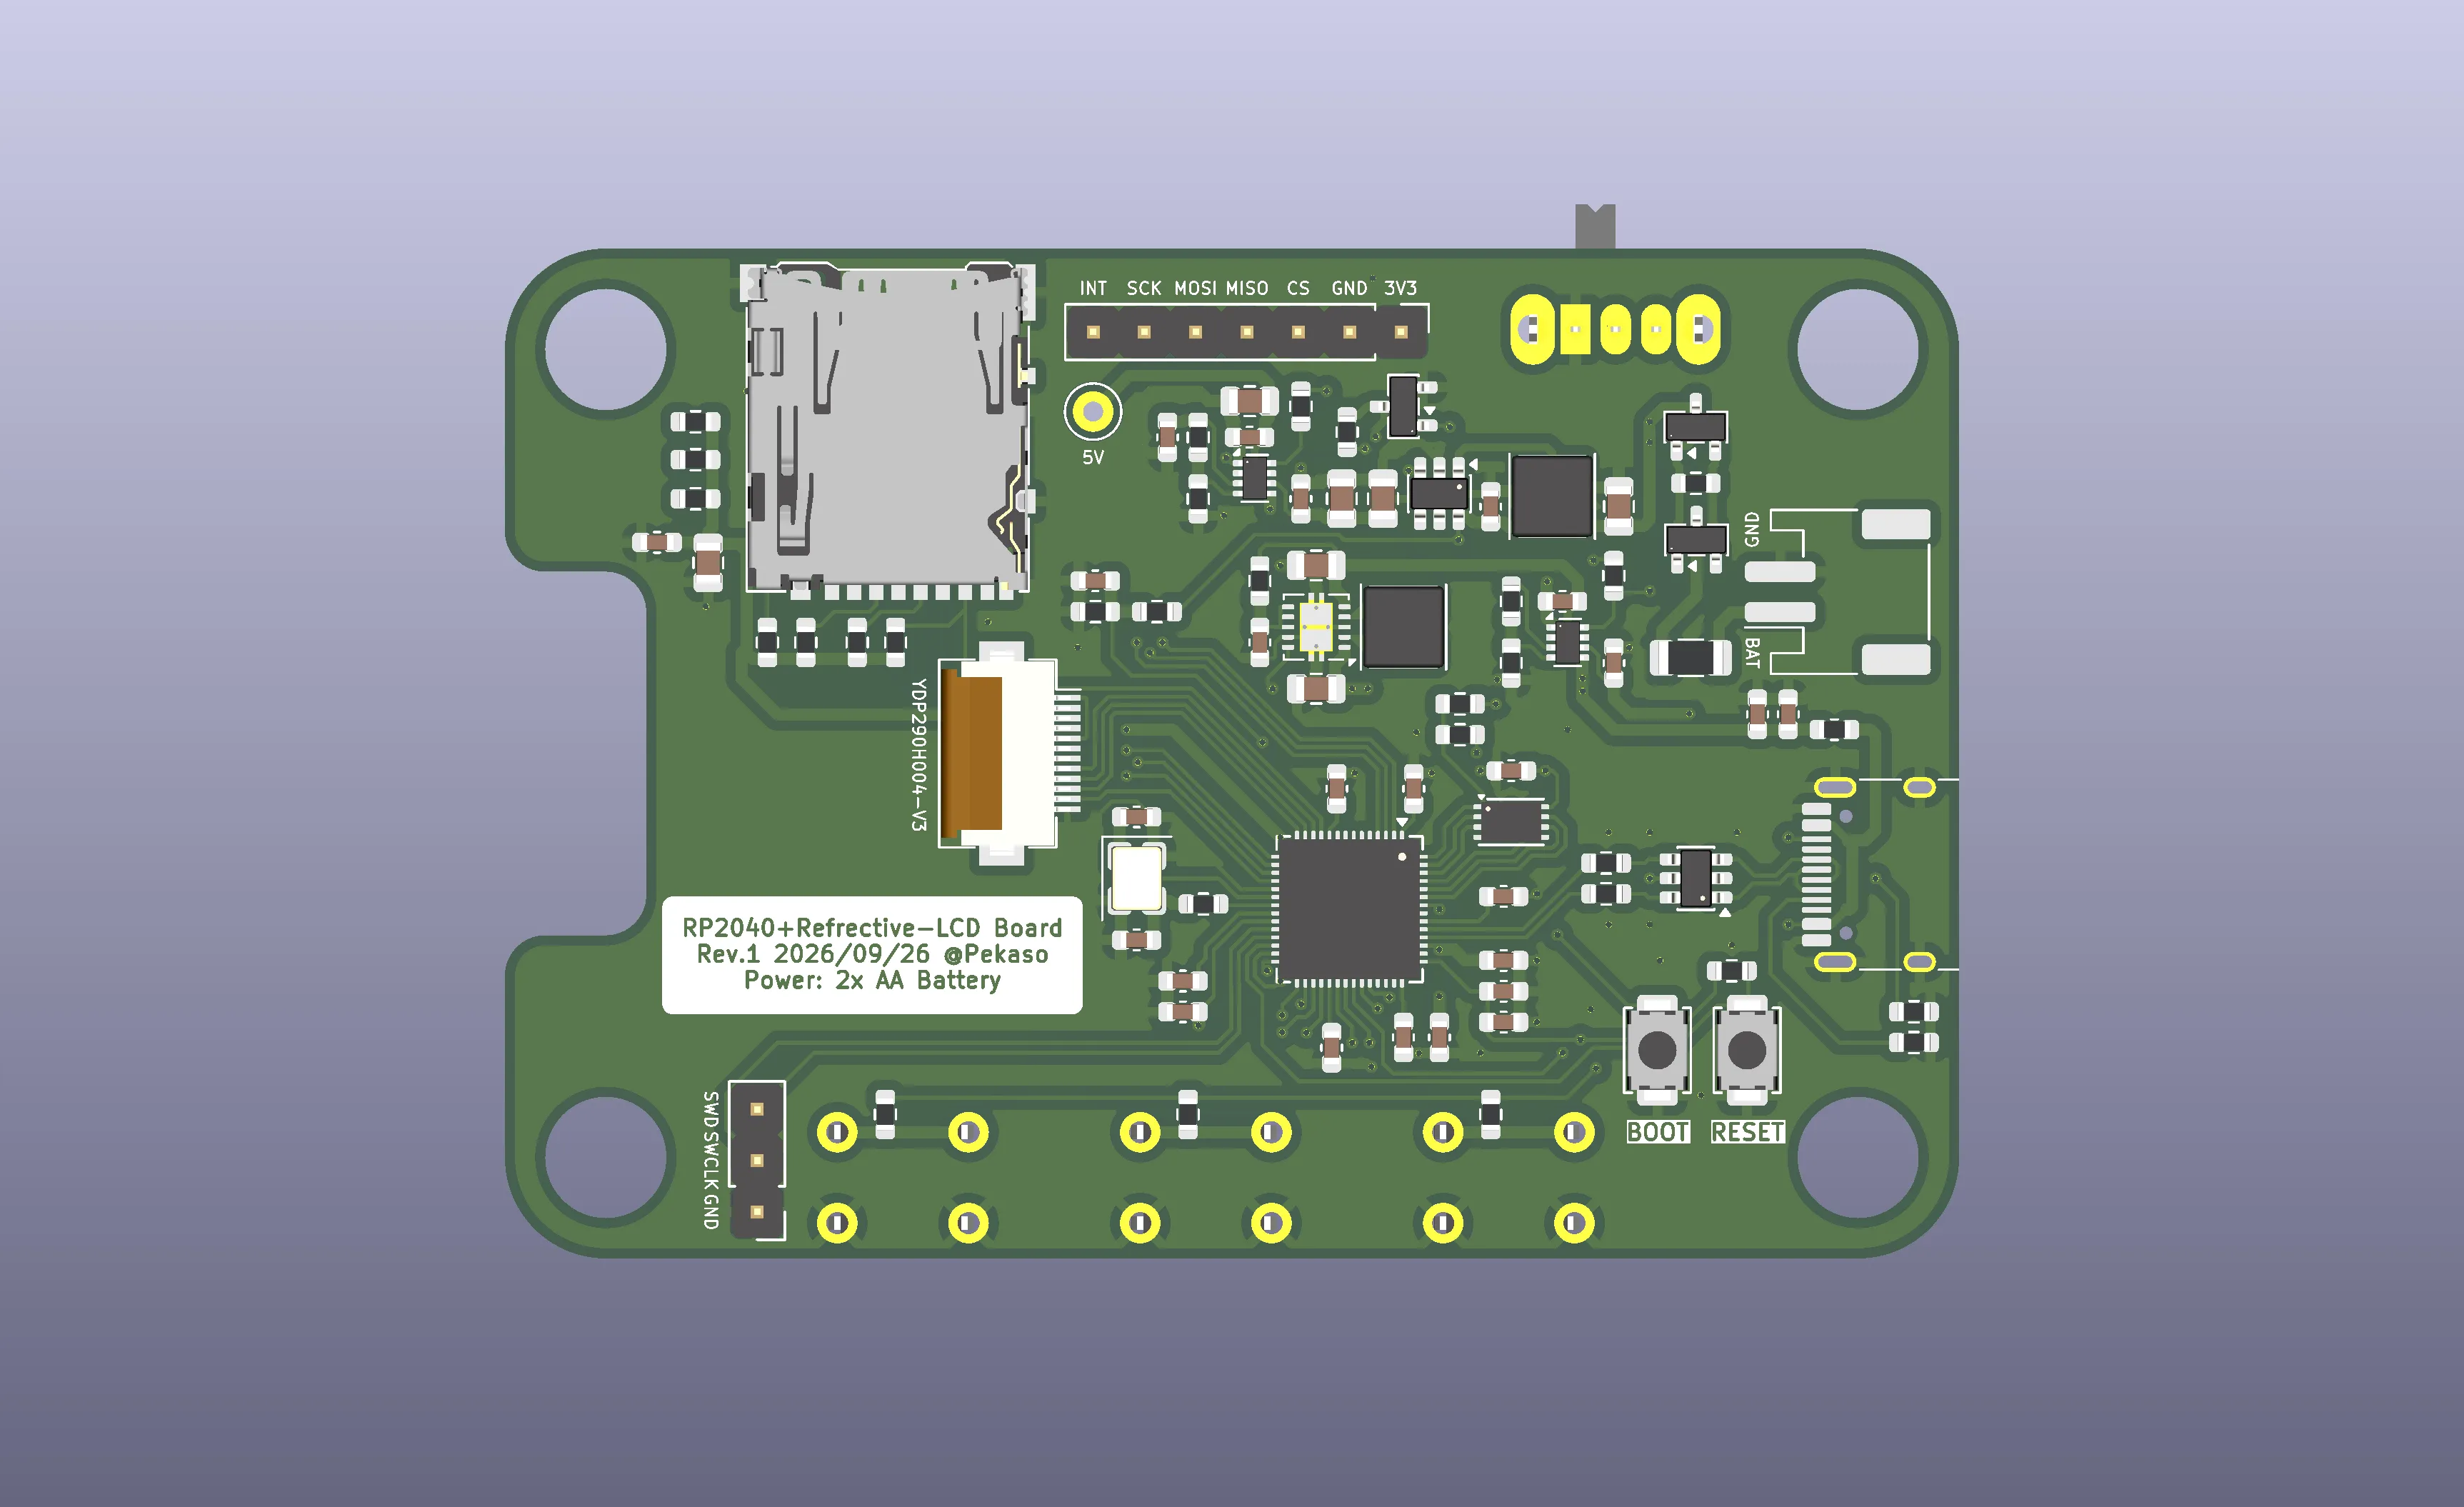
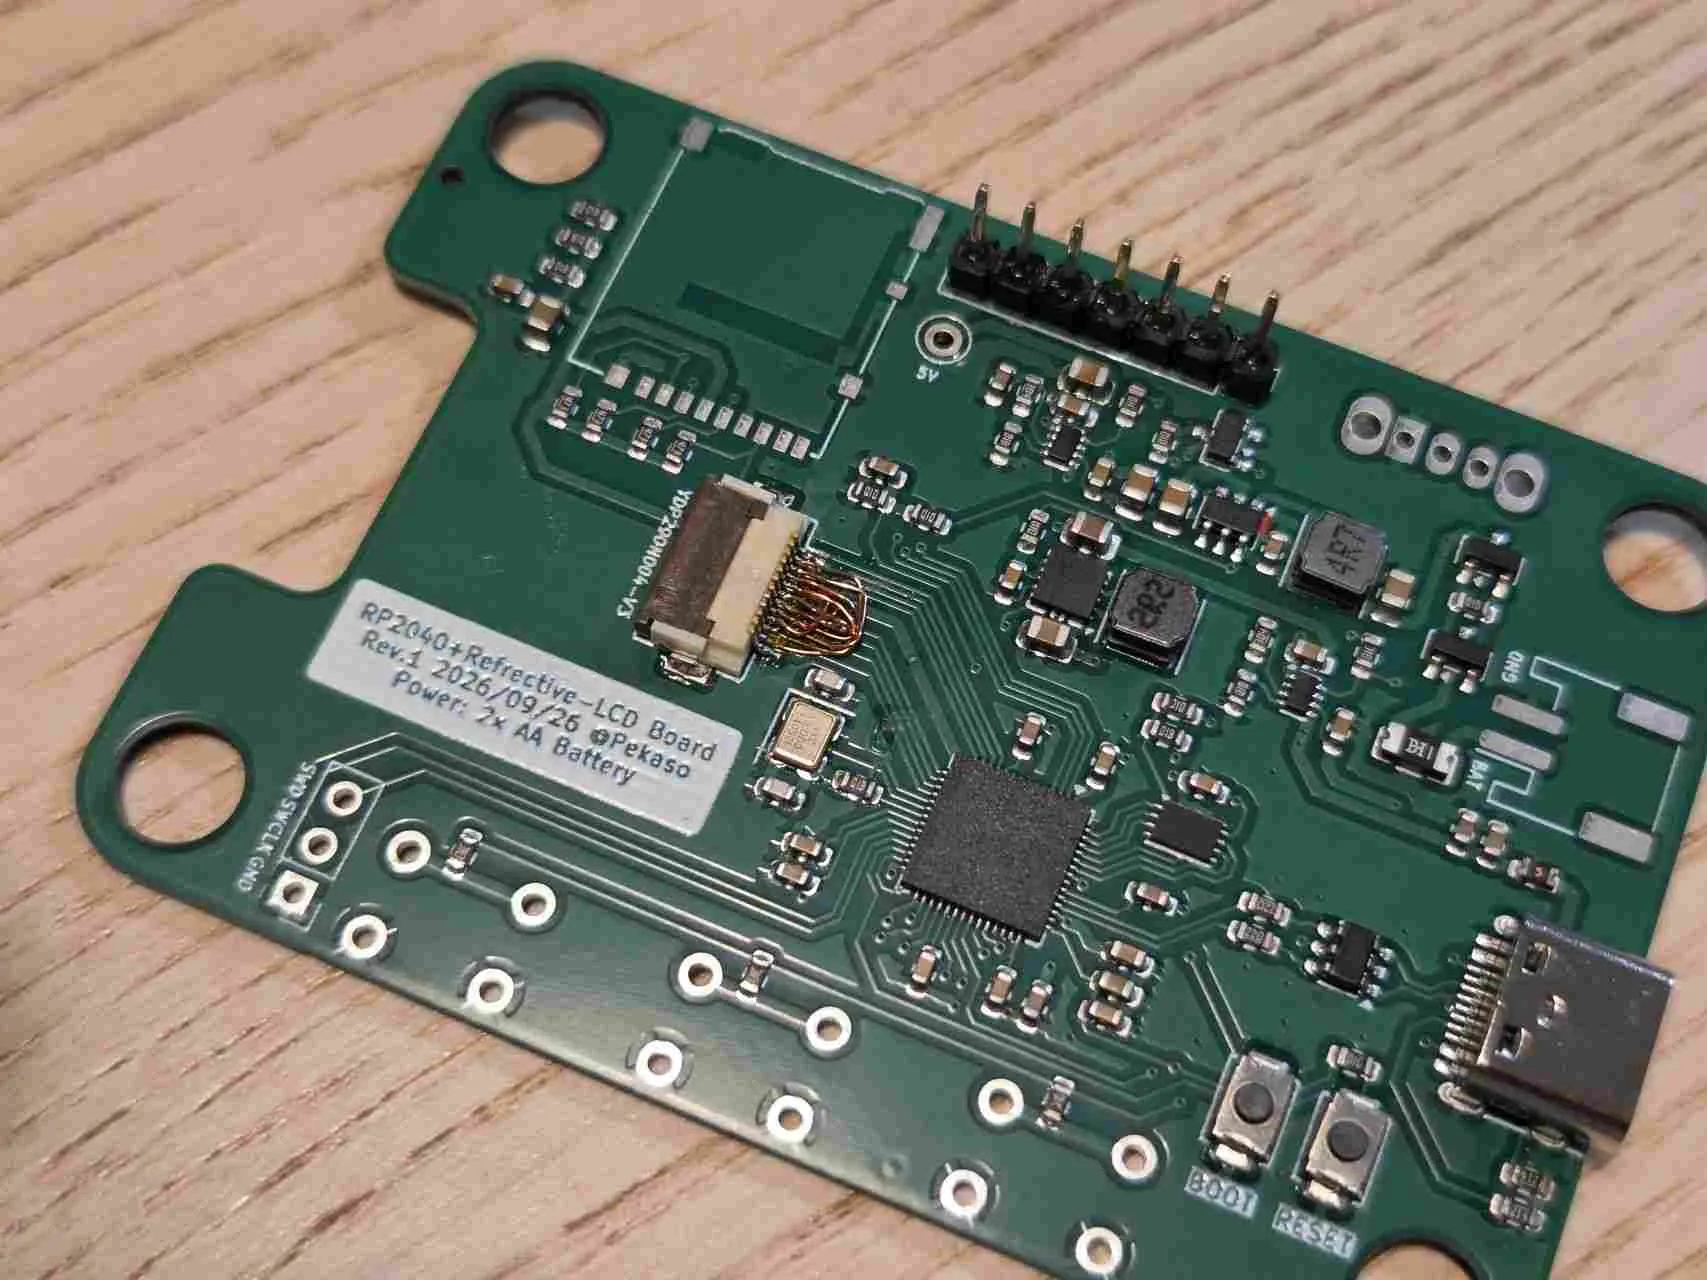
また、液晶画面には反射型の液晶YDP290H001-V3を使用しました。屋外の日光が当たるところで視認性を確保する必要があったためです。大会本番はむしろ雨が降っていたため防水のためにテープぐるぐる巻きにされましたが。。。
それ以上にパネルのピン配置を逆にしてしまい(画像の基板は誤り)、手で修正して間に合わせないといけなかったのが辛かったポイントでした。この液晶パネルはモノクロ液晶向けのライブラリであるu8g2でこのパネルのコントローラーであるST7305がサポートされているため、配線ミス以外は特に苦労することなく表示させることができました。
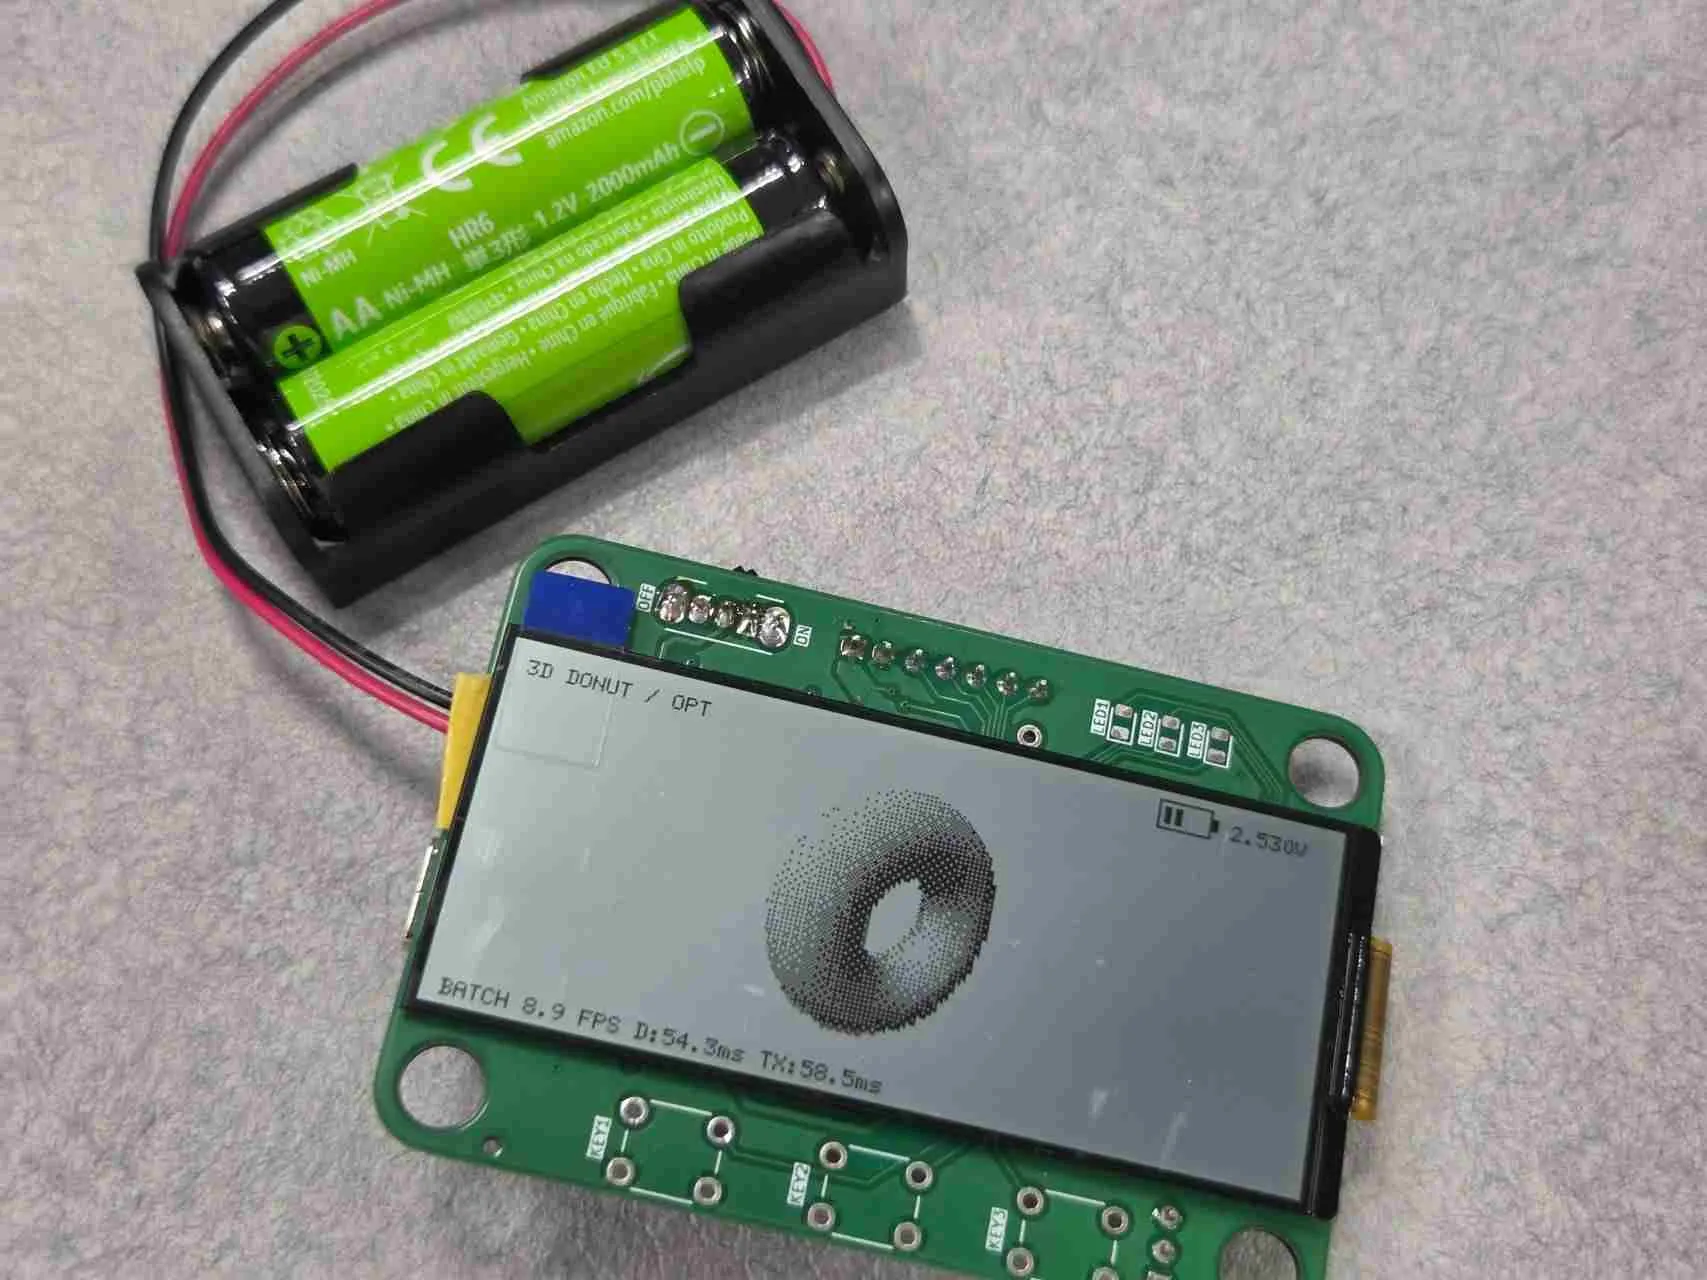
今回液晶の描画とSDカードへの読み書きは同じ完了SPIバスを共有するため、SDカード側に書き込みバッファをもたせて画面描画をブロックしないようにし、書き込み時にはSdFatライブラリisbusy()を使用してこれの完了を待たずにバスを開放して画面側に回す仕組みを取り入れ、最大30fps程度の表示が行えるようになりました(実際には15fpsぐらいで使用)
本体のケースは3Dプリントで作りました。電池が大きすぎて不格好になってしまったので、単4電池にしても十分な駆動時間を確保したまま小さくできるのではと思いました。画面上には速度と平均電費及び瞬間電費、また別画面に簡易的なグラフのプロット機能を設けてその場でも動きを確認できるようにしました。
実走行データとの比較
ロガーでは、上記のCANデータを記録したものから平均電費を算出し公式結果と比較しました。
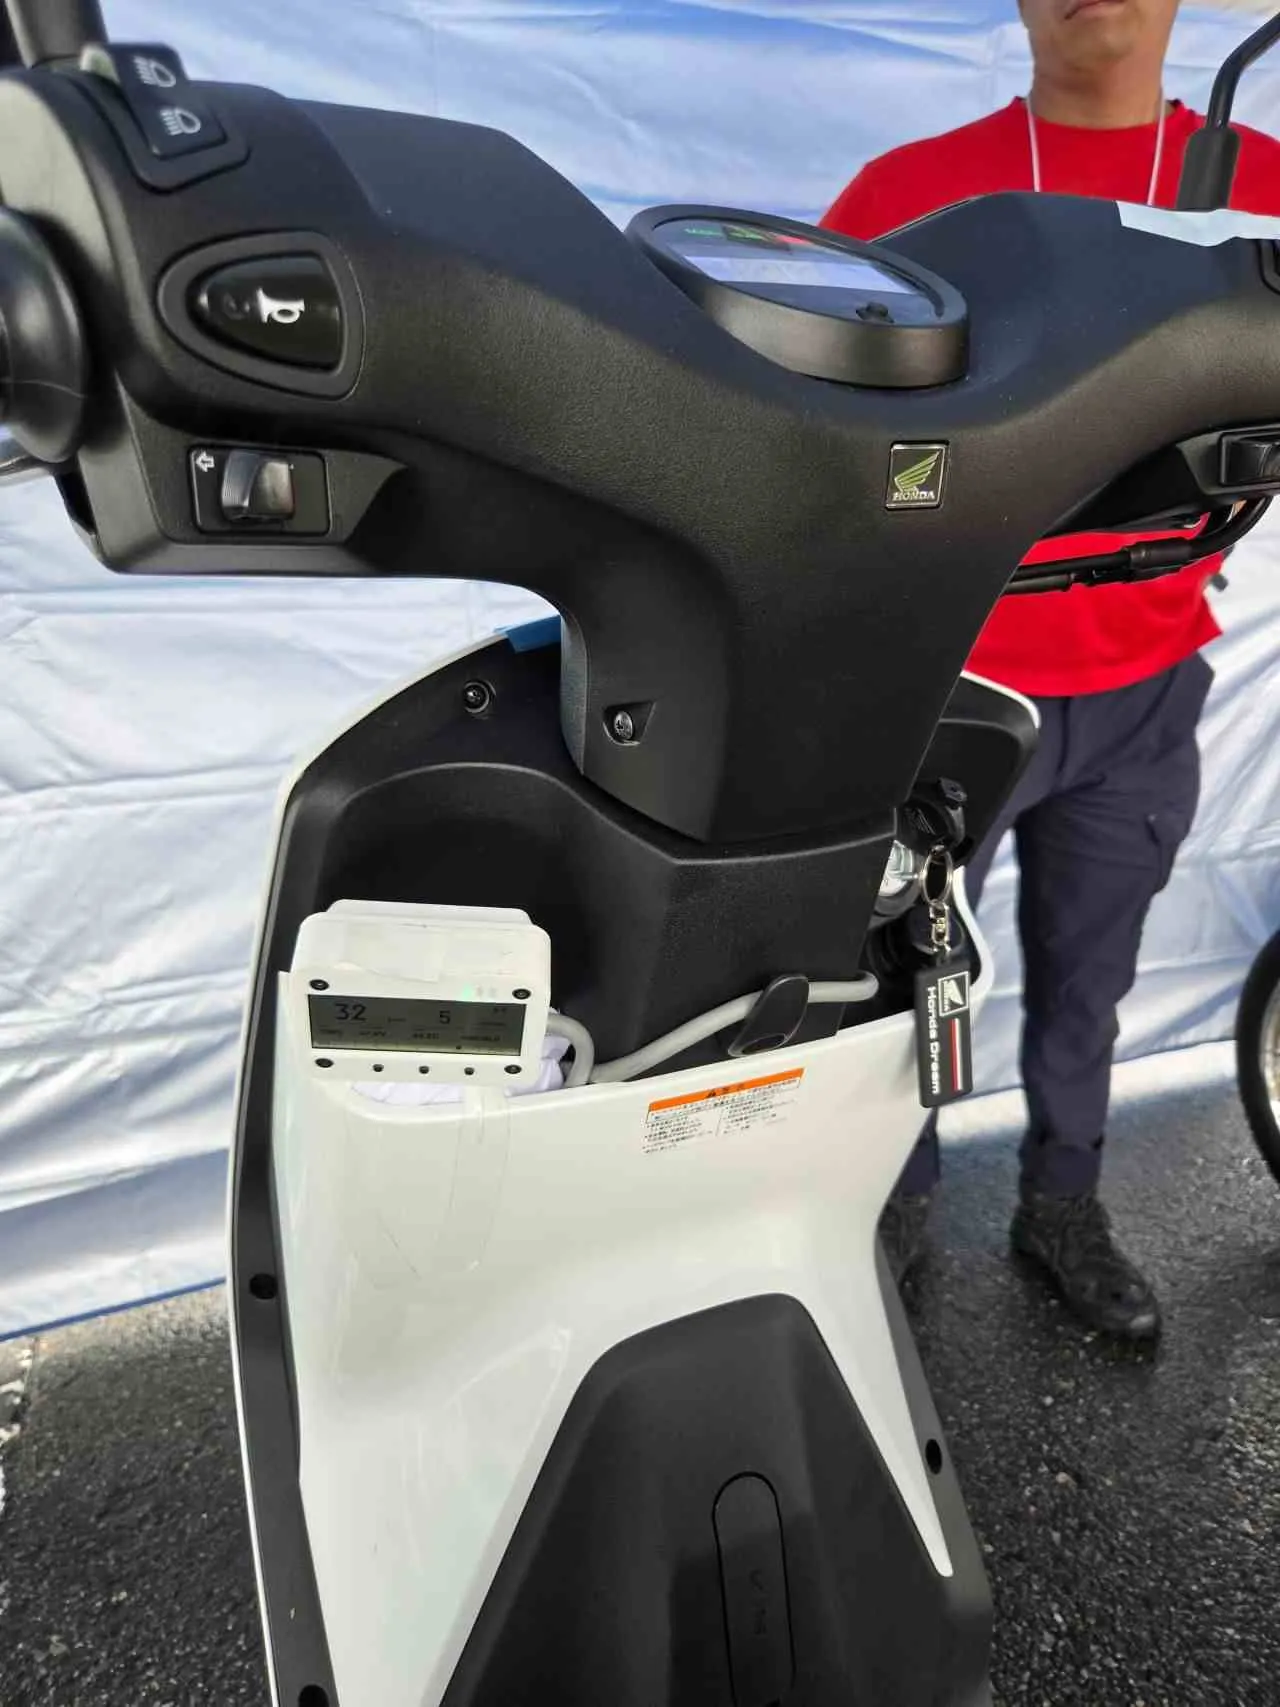
結果は以下の通りで、走行後にオフィシャルによって集計された平均電費の値と大きく変わらない結果を得ることができました。公式はバッテリーパックの受け渡しによって行われるのに対し、ロガーは走行開始時に記録の積算が始まるため、その前後での消費が影響しているものと考えられます。
| ログからの平均電費 | 46.359 [km/kWh] |
| 公式平均電費 | 46.518 [km/kWh] |
| 電力量の差 | +0.507 [Wh](約0.34%) |
データから思ったより高い精度で電費を算出することができたので個人的に満足しています。一方で本体のサイズや設置場所等物理的な部分の作り込みが甘かったところがあるため、来年以降はそのあたりをアップデートしていくかなと思いました。